DC6Vで動かすスマートカーロボットを組み立てたい人には、エンコーダー付きギアモーターと65mmホイール、マウントブラケットをまとめてそろえられる本キットは買いです。回転速度は商品名に「1000」と記載されていますが、速度の単位や実際の走行性能は商品情報だけでは判断できません。電源電圧や制御基板、車体への取り付け方法が合わない場合は使いにくいため、対応条件と接続の基本を押さえて選びましょう。
DC6Vエンコーダー付きギアモーターと65mmホイールのキットとは?
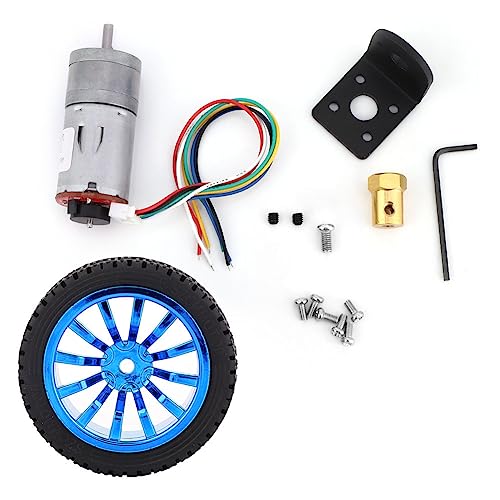
DC6Vエンコーダー付きギアモーターと65mmホイールのキットは、モーターの回転を車輪へ伝えて走行するスマートカーロボットの製作に使う部品セットです。商品名から読み取れる構成は、DC6V用のエンコーダー付きギアモーター、取り付け用ブラケット、直径65mmのホイールなど。モーターや車体を別々に探す手間を減らし、走るロボットの土台を組み立てたい人に向く内容です。ただし、商品名だけではモーターの個数やエンコーダーの分解能、付属ネジ・配線の詳細までは特定できません。
ギアモーターとエンコーダーの役割
DCモーターは電圧を加えると回転するモーターで、ギアボックスは歯車を介して回転数と出力トルクを調整します。一般にギア比を高くすると車輪の回転は遅くなる一方、荷物や車体を動かす力を得やすくなります。実際の走行速度やトルクは、ギア比だけでなく電源、車体重量、床面の摩擦などにも左右されます。
DNA DK-86アップグレードキット(パーツのみ) も合わせてご確認ください。
エンコーダーは回転に応じた信号を出す部品です。マイコンで信号のパルス数や間隔を読み取れば、モーターがどの程度回ったかを推定し、左右の車輪の回転差を使った速度調整や走行距離の制御に役立てられます。センサーが付いているだけで自動制御が完成するわけではなく、対応するマイコン、配線、プログラムが必要です。また、商品名の「速度1000」は単位や測定条件が示されていないため、回転数などの確定した仕様として扱えません。
65mmホイールキットの用途と確認点
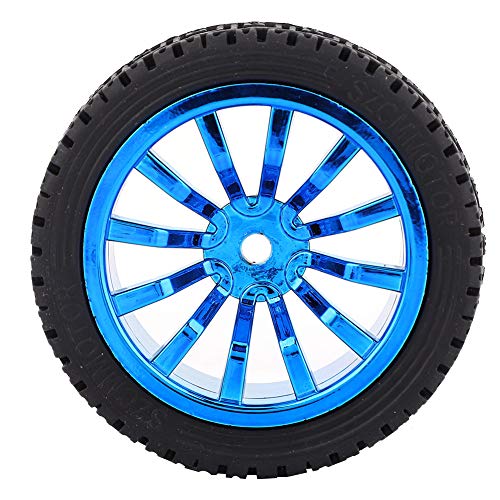
65mmホイールは、モーターの回転を床面での移動に変える車輪です。直径は走行距離や段差の越えやすさに関係し、理論上は車輪が1回転すると円周分だけ進みます。ただし、実際にはタイヤの滑りや荷重で距離に差が出ます。ブラケットはモーターを車体へ固定するための部品で、取り付け穴の位置や寸法が合わなければ加工が必要になることがあります。
このキットの利点は、エンコーダー付きモーターと車輪を組み合わせたロボット製作の基本部品をまとめて検討できることです。一方で、対応電圧がDC6Vであるため、電源の電圧・電流とモーターの仕様を合わせる必要があります。電池やマイコン、モータードライバー、車体がセットに含まれるとは限らず、別途用意する場合は総費用と接続方法も確認しましょう。エンコーダーの出力形式や分解能、ギア比、寸法が不明なままでは、制御プログラムや車体設計を決めにくい点もデメリットです。
モーター制御では、マイコンの出力をモータードライバーへ入力して回転方向や速度を扱う構成が一般的です。マイコンの端子からモーターへ直接大きな電流を流す設計は避け、ドライバーの許容電圧・電流をモーターと電源に合わせます。制御信号の考え方は、Arduino公式リファレンスのanalogWriteの説明も参考になりますが、この商品との動作互換性を示すものではありません。構成部品や寸法を照らし合わせたい場合は、商品ページで付属品と仕様を見ると、手持ちのマイコンや車体に組み込めるか判断しやすくなります。
購入前に確認したい対応電圧・回転速度・付属品
DC6Vと「速度1000」の意味を切り分ける
この商品は商品名に「DC6V」「速度1000」と記載された、スマートカーロボット向けのDCモーターキットです。電源を選ぶときは、まずDC6Vに合う電源を用意する必要があります。電圧が低すぎると期待する回転にならない場合があり、高すぎる電圧はモーターの発熱や故障につながるおそれがあります。単三電池などを使う場合も、電池の本数だけで判断せず、直列・並列のつなぎ方と電源の出力電圧を確認しましょう。
同価格帯の比較は BWロボット用アップグレードキット比較|本体なし を参照してください。
一方、「速度1000」が何を示すかは商品名だけでは判別できません。モーターの回転数であれば、一般にrpm(毎分回転数)など単位と測定条件が必要です。ギアボックスを通した出力軸の回転数なのか、無負荷時の値なのかによって、車体に載せたときの走行速度は変わります。タイヤ径、車体重量、床面の摩擦、電池残量も実際の速度に影響するため、「1000」という数字だけで速さを決めつけないのが大切です。商品ページに単位や条件が示されていない場合、必要な走行速度と合うかは判断できません。
DCモーターは始動時や負荷がかかったときに、通常運転時より大きな電流が流れることがあります。モーターを制御するドライバーや電池を別に用意する場合は、電圧だけでなく許容電流も確認してください。モーターの定格電圧とドライバーの対応範囲が合っていても、電流容量が足りなければ動作が不安定になることがあります。DCモーターの仕様を読む際は、電圧・回転数に加え、負荷時の電流やギア比が掲載されているかも判断材料になります。基礎的な仕様の見方はPololuのモーター仕様解説も参考になりますが、この商品固有の数値を補う資料ではありません。
65mmホイールと付属品の範囲を確認
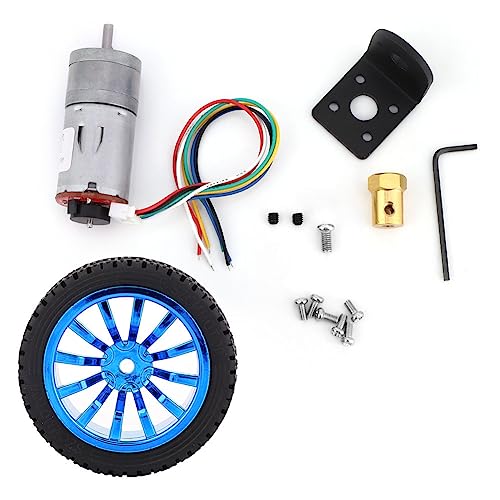
商品名からは65mmのホイール、エンコーダー、ギアモーター、モーターマウントブラケットを含むキットであることが読み取れます。ただし、セット数や各部品の寸法、取り付け穴の間隔、エンコーダーの出力方式、配線・ねじ類の有無までは商品名だけで確定できません。ロボット本体のシャーシや制御基板、電池、モータードライバーまで同梱されるとは限らないため、完成車としてすぐ走らせられるセットを探している人は、掲載画像と商品説明の「同梱物」を分けて確認しましょう。
65mmはホイールの直径を表すと考えられますが、軸径や固定方法が合わなければモーターに取り付けられません。既存の車体に組み込む場合は、モーターの外形、ブラケットの穴位置、ホイールの軸との適合が重要です。エンコーダーは回転を検出して速度や移動量を計測する部品ですが、制御基板との接続方法や必要な入力端子は構成によって異なります。対応が不明な点は購入前に販売ページの仕様・同梱物を照合してください。価格は参考価格3,033円とされていますが、販売価格や在庫は変動します。仕様と付属品を確認したうえで、商品ページで現在の内容を見ると、必要な追加部品を見積もりやすくなります。
メリットは、モーターだけでなくホイールや取り付け用部品もまとめて検討でき、ロボットカーの製作に必要なパーツをそろえやすい点です。反対に、回転数の単位や同梱物、電源・制御部品との適合が商品名だけでは確定しないため、追加購入が発生する可能性があります。必要な電圧、求める速度、車体側の取り付け寸法を先に整理してから選ぶと、買い間違いを減らせます。
スマートカーロボットへの取り付け方と接続の基本
取り付け前に、モーターと車体の寸法を合わせる
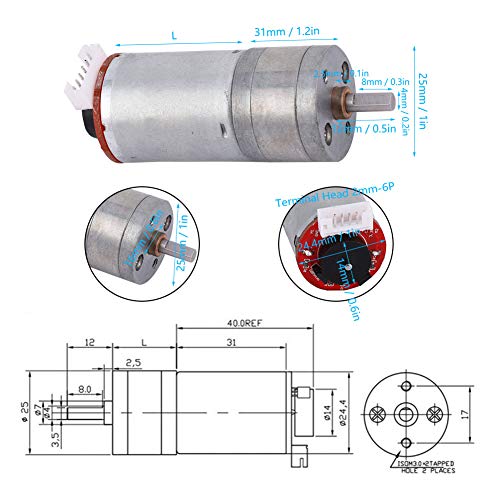
このキットは、DC6V用のエンコーダー付きギアモーター、マウントブラケット、直径65mmのホイールを使ってスマートカーロボットを組み立てる構成です。取り付けでは、まず車体の左右にブラケットを固定できるか、モーター軸とホイールの取り付け方式が合うかを確認します。65mmはホイールの直径を示す寸法で、車体の高さや最低地上高、走行時の安定性にも関わります。車体側の穴位置や幅が合わないと、ブラケットの追加加工が必要になる場合があります。
同価格帯の比較は エレキット フォロ6足歩行ロボット組み立てキットの魅力解説 を参照してください。
組み立て時は、左右のモーター軸が車体に対して平行になるように固定します。角度がずれると、左右の車輪の向きがそろわず、直進させたつもりでも曲がる原因になります。ネジは最初から強く締め切らず、左右の位置を調整してから固定すると作業しやすくなります。ホイールを取り付けた後は、手で軽く回して車体や配線に接触しないこと、左右で回転の抵抗に大きな差がないことも確かめます。電源を入れた状態で取り付け作業をしないのが基本です。
商品名からはモーターやホイールの構成は読み取れますが、ブラケットの穴間隔、付属ネジの寸法、エンコーダーの配線色や端子配列までは特定できません。現物の端子表示と説明書に従い、車体の取付穴や制御基板との適合を照合してください。寸法や配線情報が購入判断に影響する場合は、商品ページで仕様を確認するとよいでしょう。
DC6V電源とモータードライバーを介して接続する
DCモーターをマイコンの出力端子へ直接つなぐのではなく、モータードライバーを介して駆動するのが基本です。モーターは起動時や負荷がかかったときに大きな電流が流れることがあり、マイコンの端子だけでは駆動できないためです。接続の流れは、電源をドライバーのモーター用電源端子へ、モーターの2本の駆動線を出力端子へ、制御基板の信号線をドライバーの入力端子へ接続します。マイコンとドライバーを別電源にする構成では、回路設計に応じてGND(基準電位)を共通にします。
DC6V用という表記は、このモーターを使う電源条件の目安です。電池の種類や直列本数を選ぶときは、満充電時の電圧も含めて電源電圧が適合するかを見ます。ドライバーも、使用電圧だけでなく連続電流・ピーク電流がモーターの要求に合うものを選ぶ必要があります。電圧や電流の上限を超えると、モーターやドライバーの発熱、故障につながるおそれがあります。製品情報だけでは定格電流や端子配列が分からないため、数値を推測して配線するのは避けてください。
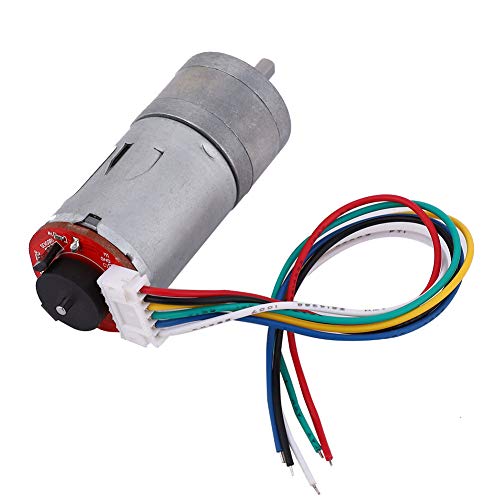
エンコーダーは回転に応じた信号を出し、制御基板で読み取ることで回転数や移動量の推定に利用できます。ただし、信号線の本数、電圧、出力方式は製品ごとに異なります。モーターの駆動線とエンコーダーの信号線を混同せず、端子表示と付属資料に従って接続します。Arduino公式のモーター制御の解説でも、モーター制御ではトランジスタなどの駆動回路を使う考え方が示されています。これは一般的な回路の参考情報であり、本キットの配線図を示すものではありません。
初回の通電は、車体を持ち上げて車輪を浮かせ、低い出力から左右それぞれを短時間動かすと、配線ミスや回転方向の違いに気づきやすくなります。片側だけ逆回転する場合は、ドライバーの制御設定やモーター接続を見直します。デメリットとして、端子情報や対応ドライバーが商品名だけでは判断できず、制御基板や配線を別途用意する可能性があります。電子工作が初めてなら、電源を切って配線を再確認し、電圧・極性・端子表示を一つずつ照合してから走行テストへ進みましょう。
エンコーダー付きモーターを活用するメリット
エンコーダー付きモーターの大きな利点は、モーターがどれだけ回転したかを信号として取得できることです。通常のDCモーターは電圧を与えると回転しますが、電池残量や床面の摩擦、車体の重さなどによって実際の回転速度は変わります。エンコーダーを使えば回転に応じたパルス信号を読み取り、単に動かすだけでなく、回転量や速度を把握する制御に取り組めます。スマートカーロボットをまっすぐ走らせたい、一定距離で止めたいといった工作に向いています。
走行距離や速度を制御しやすい
エンコーダーの信号をマイコンで数えると、車輪が何回転したかを推定できます。車輪の外径が分かれば、回転数と車輪の円周から走行距離の目安を計算できます。たとえば、一定のパルス数に達したらモーターを止めるプログラムを作れば、時間だけを基準にする制御より、走行量を扱いやすくなります。時間制御では電池電圧や床面の状態が変わると進む距離も変わりやすいため、回転情報を使えることは、動作を調整するうえで実用的な利点です。
同価格帯の比較は キャンディハウス ボット2+リモートでスマート生活を後付け簡単に を参照してください。
左右のモーターそれぞれの回転を読み取れば、左右差を検出して補正する制御にも発展させられます。車体が片側へ流れる場合に、回転数の差を小さくするよう出力を調整する考え方です。ただし、エンコーダーだけで進行方向や車体の位置を完全に把握できるわけではありません。車輪が空転したり、床面で滑ったりすると、回転数から計算した距離と実際の移動距離に差が出ます。測定値を活用しながら動作を改善できる点が、ロボット製作の学習にもつながります。
試作に必要な部品をまとめやすい
商品情報には、DC6V用のエンコーダーギアモーター、マウントブラケット、直径65mmのホイールキットが記載されています。モーター単体ではなく、車輪や取り付け部品を合わせて組み立てられる構成は、スマートカーの試作を始める際に便利です。部品を別々に探す手間を抑え、車輪を回すところから、マイコンで回転を読み取る実験まで進めやすくなります。回転数の情報を表示する、左右の動きを比べるなど、段階を追ってプログラムを試せるのもエンコーダー付きキットの魅力です。
一方、エンコーダーのパルス数や出力方式、対応するマイコン、モータードライバーの要件は、商品名の情報だけでは特定できません。エンコーダー信号を直接マイコンへ接続できるか、電源や配線が適合するかも構成によって異なります。また、「速度1000」の単位や測定条件も商品名からは読み取れず、実際の車体の速度を示す数値として扱うことはできません。購入後の組み立てや制御には、説明書や商品ページで仕様を確認する工程が必要です。商品情報を見比べたい場合は、キットの構成と仕様を確認するとよいでしょう。
エンコーダーの基本は、回転に伴って出力されるパルスを数え、回転量や回転速度の推定に用いる仕組みです。Arduinoの公式リファレンスでは、入力信号の読み取りに使う関数やピンの扱いが公開されており、マイコン制御を学ぶ際の資料になります。Arduino公式の割り込み関数リファレンスも参考になります。エンコーダー信号の取りこぼしを減らすには、パルスを読み取る方法やプログラムの処理速度も関係するため、部品をつなぐだけで自動的に精密走行できるわけではありません。
まとめると、エンコーダー付きモーターは、回転量を測りながら走行制御を学びたい人にメリットがあります。とくに左右の回転を比較したり、目標回転数で停止させたりする用途では、通常のモーターだけでは得にくい情報を活用できます。その反面、仕様の確認や配線、プログラム調整が必要で、初心者には追加の学習が求められることもデメリットです。単純に車輪を回したいだけならエンコーダー機能を使わずに済ませる方法もありますが、速度や距離の制御へ段階的に挑戦したい場合は、構成部品と対応条件を把握したうえで選ぶ価値があります。
適合する車体や制御基板の選び方
このDCモーターキットを車体に組み込むときは、「65mmホイールが付くか」だけでなく、モーターの固定寸法、電源電圧、制御基板の駆動方式まで順に照合することが大切です。商品名から読み取れる仕様はDC6V用、65mmホイール、エンコーダー付きギアモーターで、「速度1000」と記載されています。ただし、速度の単位や測定条件、モーターの軸径・固定穴寸法、エンコーダーの出力仕様は商品名だけでは特定できません。車体や基板を先に購入せず、寸法図や商品ページの仕様欄で不足情報を埋めてから組み合わせを決めましょう。
車体はホイール径と取付寸法から選ぶ
65mmホイールは、車体の最低地上高や段差の越えやすさ、必要な駆動トルクに関わります。ホイールが大きいほど同じ回転数でも車体は速く進みやすくなりますが、車輪に必要なトルクも増えるため、モーターの負荷が大きくなる場合があります。車体の幅に対してホイールが大きすぎると、旋回時にフレームや配線へ干渉することもあります。左右の車輪を取り付けた状態で、タイヤの外周と車体部品の間に十分な隙間が取れるかを確認してください。
次に、モーターマウントブラケットの固定穴位置、ブラケット幅、モーター軸の向きと径を車体側の穴やステーに合わせます。「マウントブラケット付き」という表記だけで、あらゆるシャーシにそのまま取り付けられるわけではありません。穴位置が合わない場合は、追加の金具や加工が必要です。試作や学習用途で汎用シャーシを使うなら、長穴や複数の取付穴があるものを選ぶと、位置調整の余地を確保できます。車体の総重量、載せる電池や基板の重量も見積もり、必要な駆動力に対して余裕のある構成にしましょう。
制御基板は電圧・電流・エンコーダー入力を照合
制御基板を選ぶ際は、モーター用電源がDC6Vに対応するかに加え、モータードライバーの連続電流と起動時・停止時に流れる電流を確認します。モーターの定格電流が不明なまま、基板の対応電流だけで適合を判断するのは避けたいところです。電流が基板の許容範囲を超えると、保護回路が作動したり、ドライバーが過熱・故障したりする可能性があります。バッテリーの電圧も、モーターと基板の両方の許容範囲に合わせてください。電池の公称電圧だけでなく、満充電時の電圧も確認が必要です。
エンコーダーは車輪の回転をパルス信号として読み取り、速度や移動量の制御に使う部品です。モーター端子とは別に信号線を接続する場合があり、制御基板に入力端子や割り込み対応ピンがあるか、信号電圧が一致するかが選定のポイントになります。パルス数、出力方式、必要なプルアップ回路は商品ページの説明だけで分からない場合があるため、仕様が確認できるまでは、エンコーダーを使わずモーターを回す構成と、回転数をフィードバックする構成を分けて考えると混乱を減らせます。Arduino公式リファレンスのデジタル入力に関する説明も、信号の読み取り方法を理解する参考になります。デジタル入力の基礎を確認する
購入前に仕様を照合する項目は、①車体の取付穴とブラケット寸法、②65mmホイールの干渉、③DC6V電源とドライバーの電流容量、④エンコーダーの信号仕様と基板の入力端子です。特に本品の「速度1000」は単位が商品名から読み取れず、実際の車輪速度や必要な制御性能を判断する根拠にはできません。寸法や電流、エンコーダー仕様が明記されていない場合は、販売ページの掲載情報を確認してから選ぶのが確実です。キットの記載内容と仕様を照らし合わせたい方は、商品ページで詳細を見るとよいでしょう。なお、車体や制御基板が別売りかどうか、付属品の範囲も購入前に確認したい項目です。
よくある質問|電源や回転速度、組み立て時の注意点
電源は何を使えばよい?
商品名には「DC6V用」と記載されています。これは6Vの直流電源を使う仕様を示す情報で、家庭用コンセントの交流100Vをそのまま接続するものではありません。電池ボックスや安定化電源を使う場合も、出力電圧が6Vであることに加え、極性や電流容量がモーターの要件に合っているかを確認します。極性を逆にすると回転方向が変わる場合がありますが、配線や制御回路の構成によって挙動は異なります。
電源を選ぶ際は、電圧だけで判断しないことが大切です。モーターは起動時や車輪が止まった状態で、通常運転時より大きな電流を必要とすることがあります。電源の電流容量が不足すると、回転が不安定になったり、制御基板が再起動したりする原因になります。一方、過電圧はモーターやエンコーダーなどの部品を傷めるおそれがあります。商品情報だけでは推奨電流、配線図、電源の付属有無までは読み取れないため、購入前に商品ページと付属説明書の記載を照合してください。電源を接続する前に、導線のむき出しやショートがないかも確かめると、初めての組み立てでも落ち着いて作業できます。
電気部品の取り扱いでは、電源を切った状態で配線し、接続後に短時間ずつ動作を確かめるのが基本です。配線やモーターが熱くなる、異臭がする、異音が出るといった場合は、すぐに電源を外して原因を確認します。小さな部品や配線を扱うため、子どもが作業する場合は大人がそばで見守り、通電中に車輪やギアへ指を近づけないようにしてください。これは安全を保証する説明ではなく、一般的な電気工作での注意点です。
「速度1000」はどんな回転速度?組み立てで気をつけることは?
商品名には「速度1000」とありますが、この数値だけでは単位(rpmなど)や測定条件、負荷をかけたときの回転数を特定できません。回転速度は電圧、ギア比、車体の重さ、車輪の接地状態などで変わります。そのため「速度1000」を、完成したスマートカーの走行速度や実際のモーター回転数として断定するのは避けましょう。エンコーダー付きとされていますが、回転数を読み取るには対応する制御基板やプログラム、適切な配線が必要です。センサー信号の形式や分解能も商品名だけでは分からないため、制御を目的にする場合は商品ページの仕様を確認してください。
組み立て時は、モーターの固定向き、ギアのかみ合わせ、65mmホイールの取り付けを順に確認します。ブラケットが傾いたまま固定されると、車輪がフレームに接触したり、左右で走り方に差が出たりすることがあります。ネジは緩まない程度に固定しつつ、樹脂部品がある場合は強く締めすぎないようにします。ギアに異物が入っていないか、車輪を手で回したときに引っ掛かりがないかを、通電前に確かめるのもポイントです。セット内容や必要な工具、電源が別途必要かは商品情報で確認できる範囲に限りがあります。
このキットは、モーター・エンコーダー・ブラケット・ホイールを使った工作に取り組みたい人に向く一方、電源や制御用部品を別に用意する必要がある場合は、追加費用や配線作業が発生します。仕様の単位や付属品が分かりにくい点は、購入前に押さえておきたいデメリットです。商品名だけで適合性を決めず、使用する基板と電源の仕様を照らし合わせてから選ぶと、組み立て後の行き違いを減らせます。価格や掲載仕様を確認する場合は、商品ページで現在の情報を見るとよいでしょう。
この記事の執筆・監修
チャイルドLINE編集部
ベビー・子供用品担当(チャイルドLINE編集部)
販売ページの商品情報とメーカーの公表情報をもとに、ベビー・子供用品の選び方と使い方を整理しています。商品を購入して試した結果ではありません
最終更新日: 2026年10月9日
- 本記事は編集部がメーカー公式情報などの公開情報を参照して作成しています。
- 最新の価格・仕様は公式サイトをご確認ください。